Mouvement d'un système et deuxième loi de Newton
Cours
Mouvement d'un système et deuxième loi de Newton
Pourquoi une balle lancée en l'air retombe-t-elle en décrivant une courbe ? Pourquoi une voiture met-elle plus de temps à freiner quand elle est chargée ? Comment un satellite peut-il tourner autour de la Terre sans jamais tomber ? En seconde, le principe d'inertie a établi que sans force, ou avec des forces qui se compensent, la vitesse d'un système ne change pas. Ce chapitre va plus loin : il relie quantitativement la variation du vecteur vitesse à la somme des forces appliquées. C'est une première forme de la deuxième loi de Newton, la loi fondamentale de la mécanique.
1. Décrire le mouvement : le vecteur vitesse
1.1 Système, référentiel, chronophotographie
On étudie un système (balle, voiture, satellite) modélisé par un point matériel situé en son centre, dans un référentiel donné (le plus souvent le référentiel terrestre). Une chronophotographie ou une vidéo enregistre les positions du point à des instants séparés d'un même intervalle .
1.2 Le vecteur vitesse
Le vecteur vitesse au point a pour direction la tangente à la trajectoire, pour sens celui du mouvement, et pour valeur la vitesse. Sur une chronophotographie, on l'approche par
Sa valeur est la distance (mesurée à l'échelle) divisée par . On le représente par une flèche partant de , avec une échelle des vitesses (par exemple cm pour m·s⁻¹).
2. Le vecteur variation de vitesse
2.1 Définition
Entre deux instants voisins et , le vecteur variation de vitesse est
C'est un vecteur : il a une direction, un sens et une valeur (en m·s⁻¹). Il indique comment le vecteur vitesse change : en valeur (le mobile accélère ou ralentit), en direction (la trajectoire tourne), ou les deux.
2.2 Construction graphique
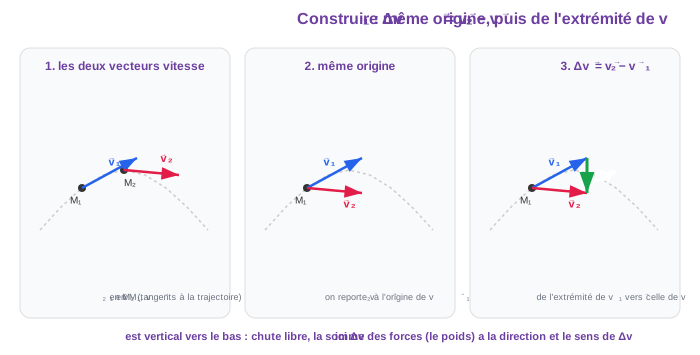
Pour construire au point :
- Tracer et (souvent à partir des positions , , , ).
- Reporter les deux vecteurs avec la même origine (par exemple ).
- est le vecteur qui va de l'extrémité de à l'extrémité de : c'est la construction de .
- Mesurer sa longueur et convertir avec l'échelle des vitesses.
2.3 Trois mouvements de référence
| Mouvement | Vecteur vitesse | Vecteur variation de vitesse |
|---|---|---|
| Rectiligne uniforme | constant | nul |
| Chute libre (balle lâchée ou lancée) | change de valeur et de direction | vertical, vers le bas, de valeur constante |
| Circulaire uniforme | valeur constante, direction qui tourne | dirigé vers le centre du cercle |
| Freinage rectiligne | même direction, valeur qui diminue | opposé au vecteur vitesse |
3. Relation entre variation de vitesse et forces
3.1 La relation approchée
Entre deux instants voisins, la somme des forces appliquées au système est reliée à la variation de son vecteur vitesse par
- : somme vectorielle des forces (N) ;
- : masse du système (kg) ;
- : variation du vecteur vitesse (m·s⁻¹) pendant la durée (s).
La relation est d'autant meilleure que est petit. Elle contient le principe d'inertie : si , alors et la vitesse est constante.
Conséquences. Le vecteur a toujours la même direction et le même sens que . Une force dans le sens du mouvement fait accélérer ; une force opposée fait ralentir ; une force perpendiculaire fait tourner sans changer la valeur de la vitesse.
3.2 Le rôle de la masse
À somme des forces égale, la variation de vitesse est inversement proportionnelle à la masse : . Plus un système est massif, plus il est difficile de modifier son mouvement : la masse mesure l'inertie. Une voiture chargée freine moins vite ; un ballon de football est plus facile à dévier qu'un ballon de médecine.
3.3 Deux façons d'utiliser la relation
- Forces connues → variation de vitesse : . Exemple : une balle de kg en chute libre (seule force : le poids , N·kg⁻¹) voit sa vitesse varier de m·s⁻¹ toutes les s, verticalement vers le bas, quelle que soit sa masse.
- Mouvement connu → forces : . Exemple : une voiture de kg passe de m·s⁻¹ à l'arrêt en s : m·s⁻¹, N, opposée au mouvement (freinage).
4. Étudier un mouvement avec un programme
À partir d'une liste de positions relevées tous les , un programme calcule les vecteurs vitesse puis les vecteurs variation de vitesse.
dt = 0.10                      # s
x = [0.00, 0.50, 1.00, 1.50, 2.00, 2.50]   # m
y = [0.00, 0.95, 1.80, 2.55, 3.20, 3.75]   # m

vx, vy = [], []
for i in range(len(x) - 1):
    vx.append((x[i+1] - x[i]) / dt)
    vy.append((y[i+1] - y[i]) / dt)

dvx, dvy = [], []
for i in range(len(vx) - 1):
    dvx.append(vx[i+1] - vx[i])
    dvy.append(vy[i+1] - vy[i])

print("Delta vx :", dvx)   # [0.0, 0.0, 0.0, 0.0]
print("Delta vy :", dvy)   # [-1.0, -1.0, -1.0, -1.0]
Ici et m·s⁻¹ à chaque intervalle : le vecteur variation de vitesse est vertical, vers le bas, de valeur constante ; m·s⁻² : la seule force est le poids, le mouvement est une chute libre. Le programme permet de tester la relation : le rapport doit être égal à la valeur de la force connue.
5. Exemple résolu pas à pas
Énoncé. Une chronophotographie d'une balle de tennis ( g) lancée en l'air est réalisée avec ms. On mesure, à l'échelle, les vecteurs vitesse aux points et : a pour composantes m·s⁻¹ et a pour composantes m·s⁻¹ (axe horizontal, axe vertical vers le haut). On néglige l'action de l'air.
a) Calculer les composantes et la valeur de . b) En déduire une estimation de la somme des forces. c) Comparer au poids de la balle ( N·kg⁻¹) et conclure. d) Que vaudrait pour une balle deux fois plus lourde ?
Résolution.
a) : composantes m·s⁻¹. Valeur m·s⁻¹, direction verticale, sens vers le bas.
b) : composantes N. Valeur N, verticale, vers le bas.
c) Poids : N, vertical vers le bas. La somme des forces estimée est égale au poids aux incertitudes près : la balle n'est soumise qu'à son poids, le mouvement est une chute libre (l'action de l'air est bien négligeable).
d) : le poids double aussi, est inchangé. En chute libre, la variation de vitesse ne dépend pas de la masse.
🎯 Rédiger. Pour construire : deux vecteurs vitesse de même origine, flèche de l'extrémité du premier vers celle du second, échelle. Pour la relation : écrire , préciser que et ont même direction et même sens, puis calculer la valeur avec en kg et en s.
📌 À retenir
- Vecteur vitesse au point : , tangent à la trajectoire.
- Vecteur variation de vitesse : construction avec une origine commune, flèche d'extrémité à extrémité.
- Relation approchée : ; a la direction et le sens de .
- Masse : à force égale, inversement proportionnelle à (inertie).
- Chute libre : vertical vers le bas ; circulaire uniforme : vers le centre ; freinage : opposé à .
Révise ce chapitre avec KlarIA
Tuteur qui t'explique pas à pas, quiz pour t'entraîner, flashcards pour mémoriser. Gratuit.
Créer mon compte gratuitement→